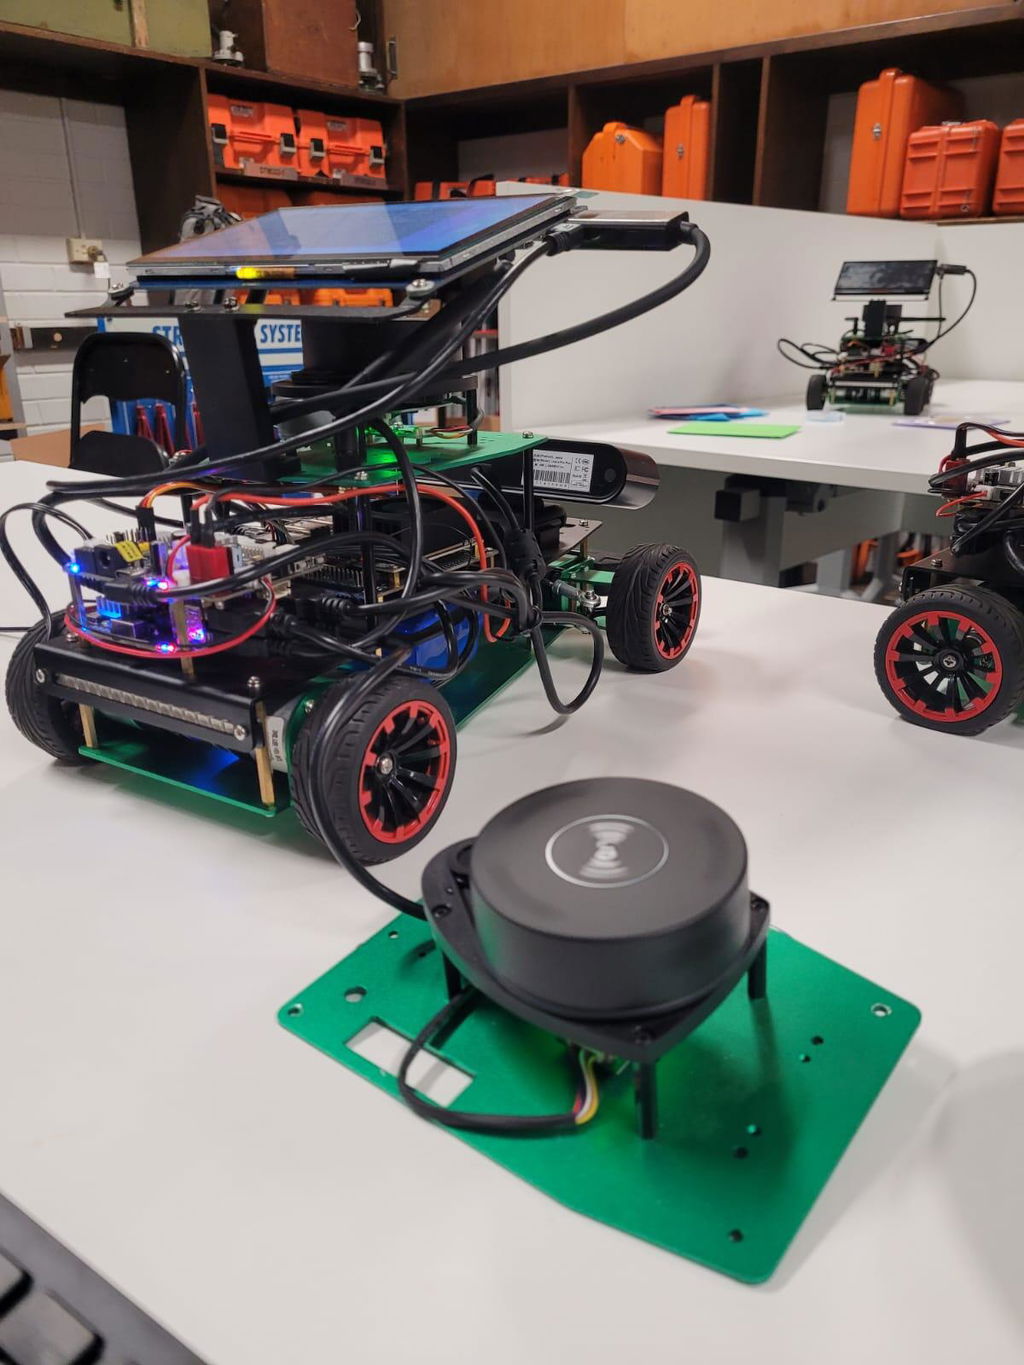
ROSMASTER R2 es un automóvil móvil con estructura de dirección Ackerman desarrollado en base al sistema ROS2. Es compatible con Jetson NANO (B01/SUB), Jetson Orin NANO , Jetson Orin NX y Raspberry Pi5/4B como placas de control principales. R2 está equipado con configuraciones de hardware de alto rendimiento como radar láser, cámara de profundidad, módulo de interacción de voz, neumático de goma de carreras de motor 520, que puede realizar navegación de mapeo de robot, evitación de obstáculos, conducción automática, reconocimiento de acciones de características humanas, control de interacción de voz y otras funciones. También es compatible con la aplicación de teléfono móvil, manija inalámbrica, sistema operativo ROS, teclado de computadora y otros métodos de control remoto. Y proporcionaremos muchos videos de enseñanza de lecciones y muchos códigos fuente para referencia de los usuarios.


Lista de embalaje


Enlace del tutorial
Robot ROSMASTER R2 ROS2 con estructura Ackermann para Jetson NANO 4GB/Orin NANO/Orin NX/RPi 5/4B (velocidad máxima: 1,8 m/s)
Vendedor: Yahboom
SKU: 6000200594
Need help with choosing the right product?
Click here to reach out to one of our experts.
ROSMASTER R2 es un automóvil móvil con estructura de dirección Ackerman desarrollado en base al sistema ROS2. Es compatible con Jetson NANO (B01/SUB), Jetson Orin NANO , Jetson Orin NX y Raspberry Pi5/4B como placas de control principales. R2 está equipado con configuraciones de hardware de alto rendimiento como radar láser, cámara de profundidad, módulo de interacción de voz, neumático de goma de carreras de motor 520, que puede realizar navegación de mapeo de robot, evitación de obstáculos, conducción automática, reconocimiento de acciones de características humanas, control de interacción de voz y otras funciones. También es compatible con la aplicación de teléfono móvil, manija inalámbrica, sistema operativo ROS, teclado de computadora y otros métodos de control remoto. Y proporcionaremos muchos videos de enseñanza de lecciones y muchos códigos fuente para referencia de los usuarios.
Lista de embalaje
Enlace del tutorial