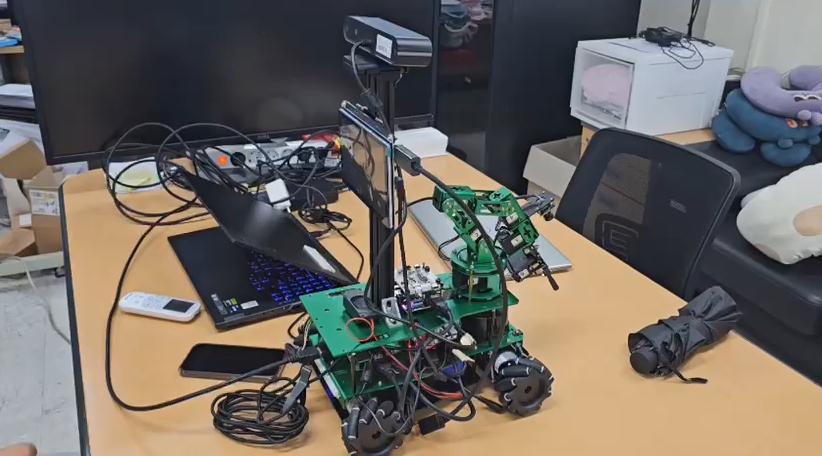
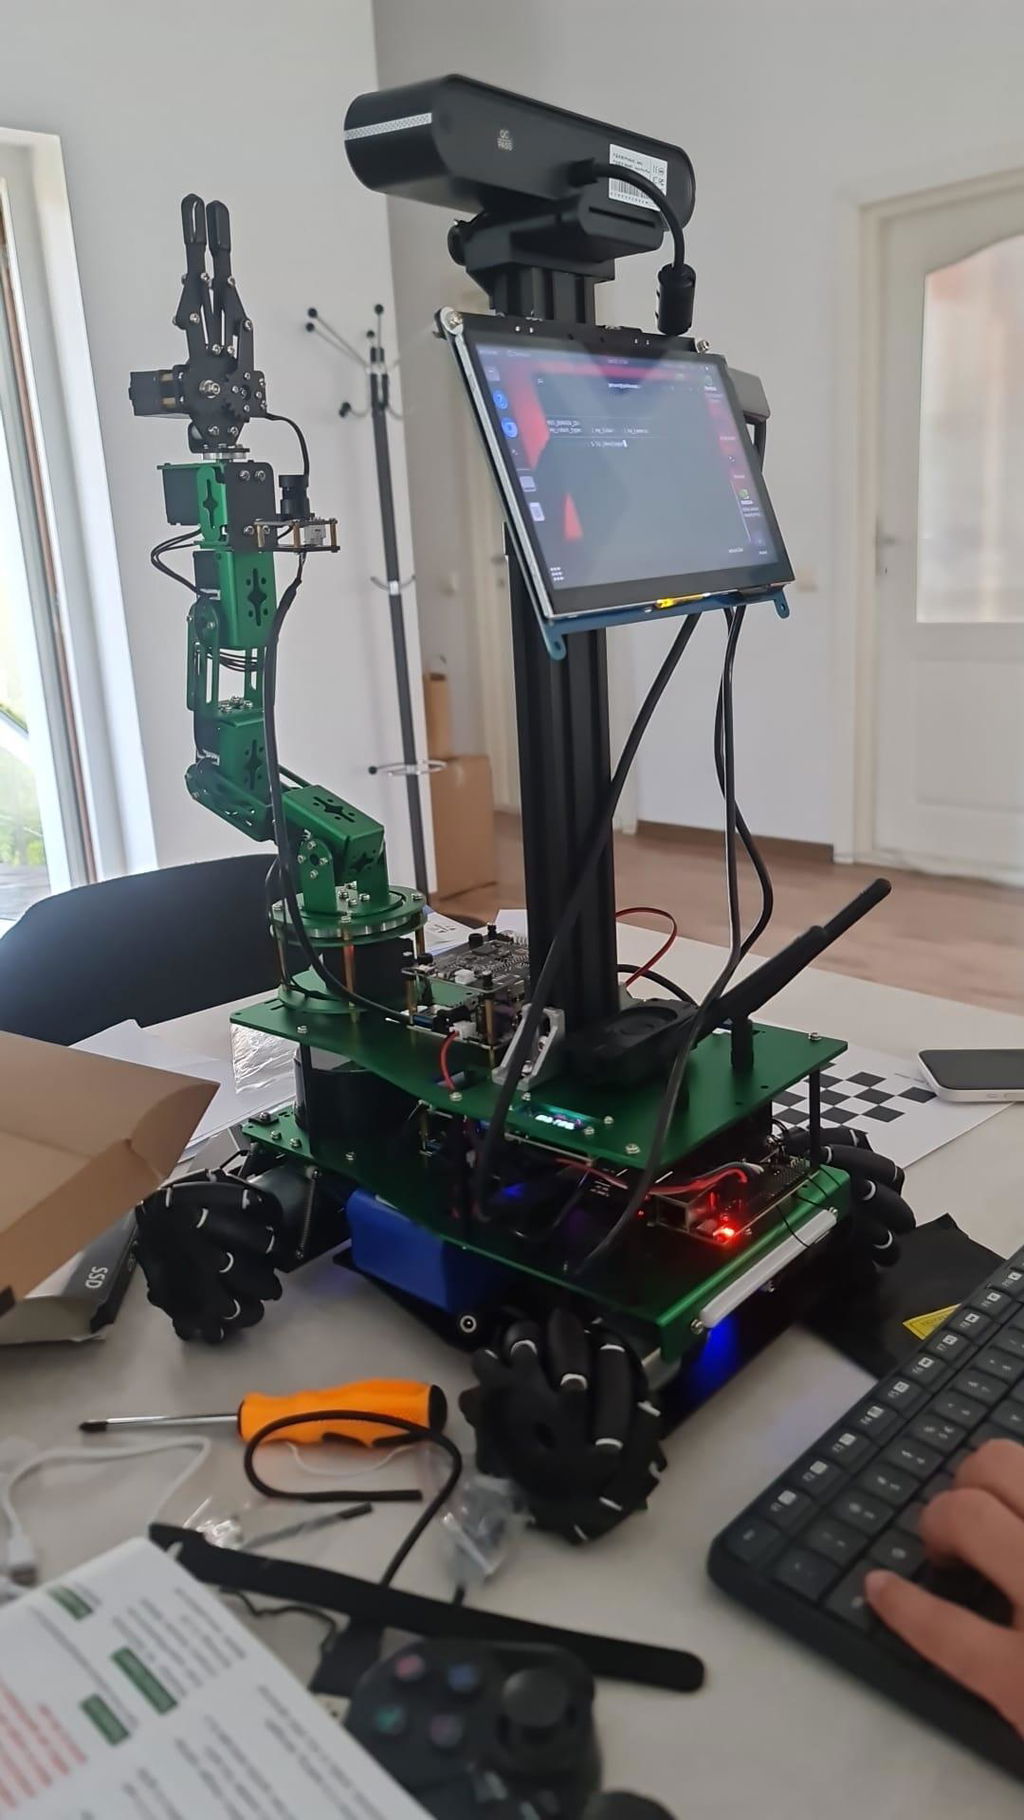
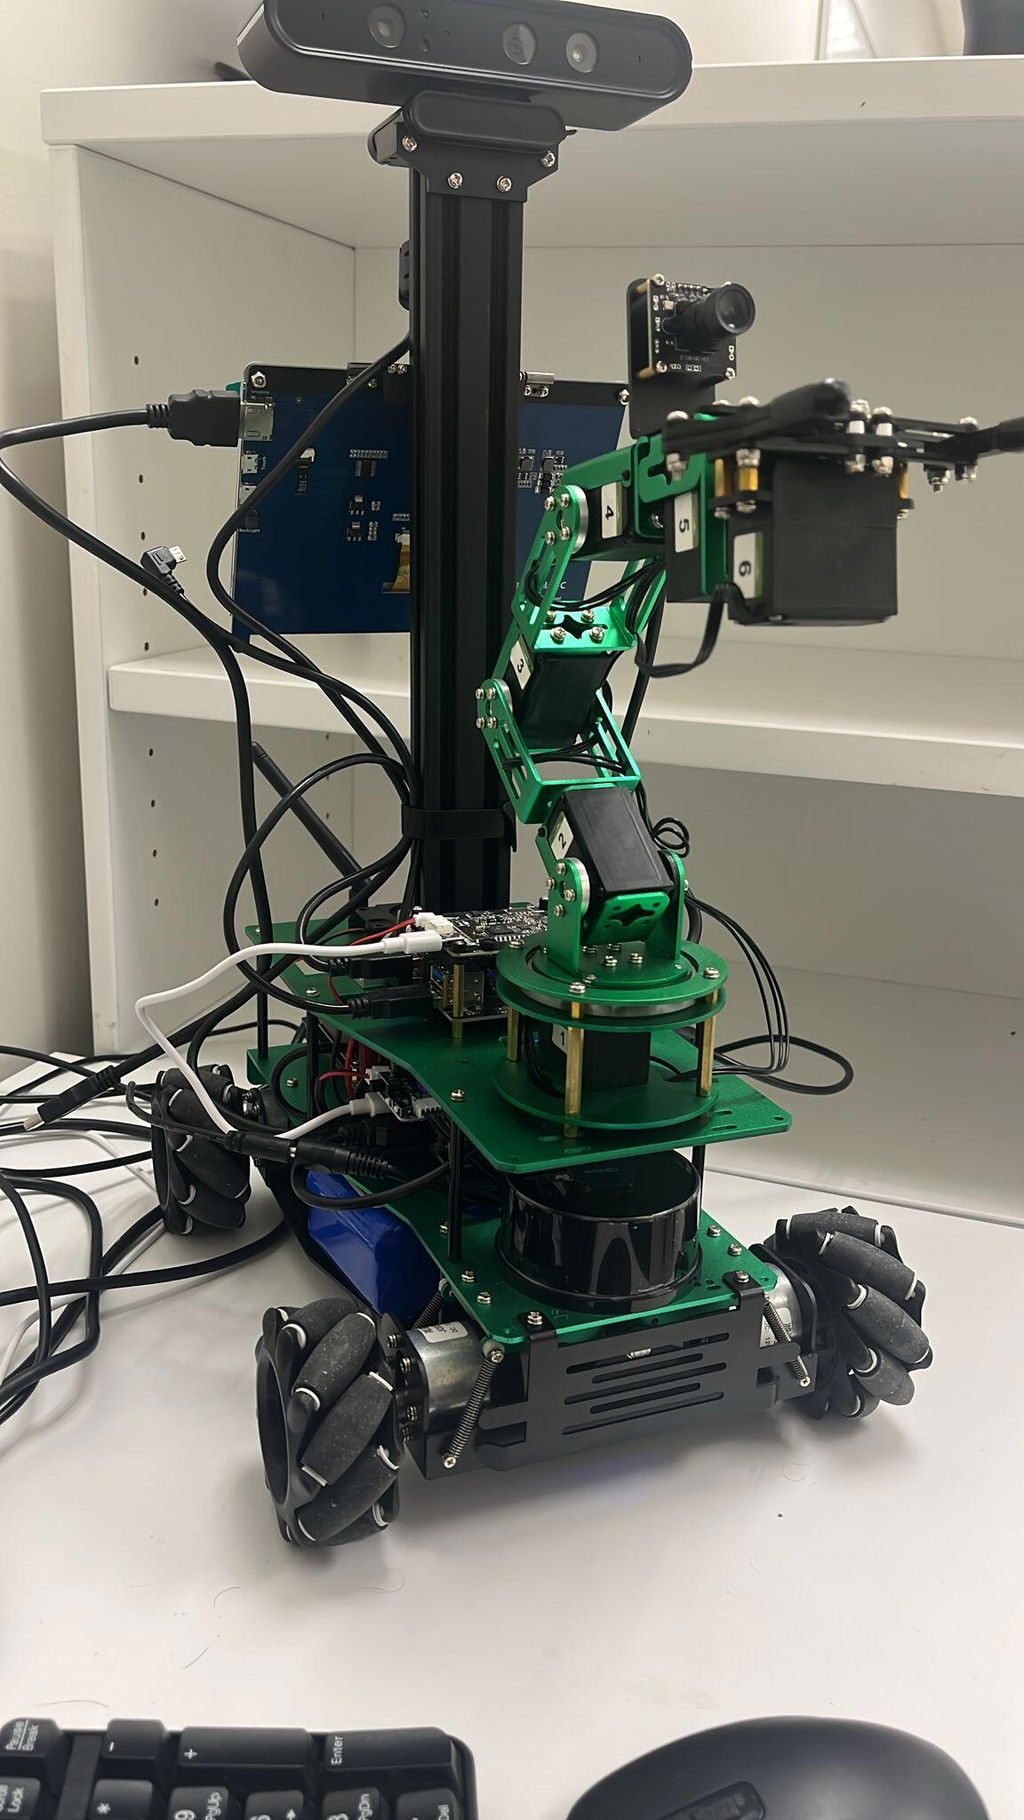
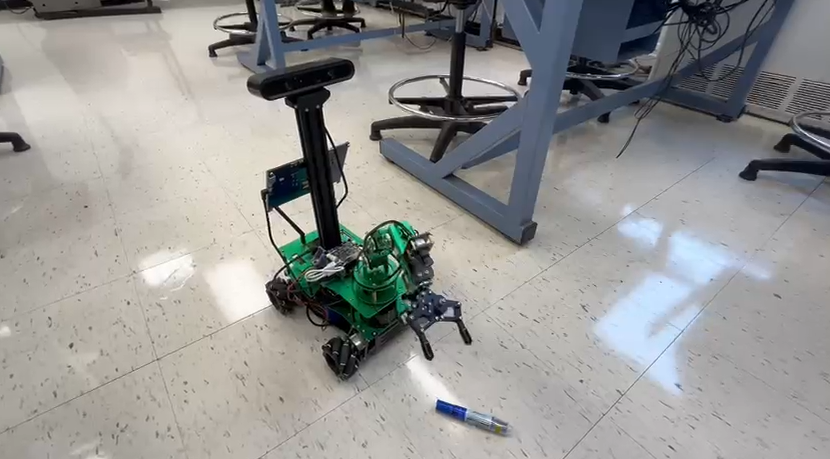
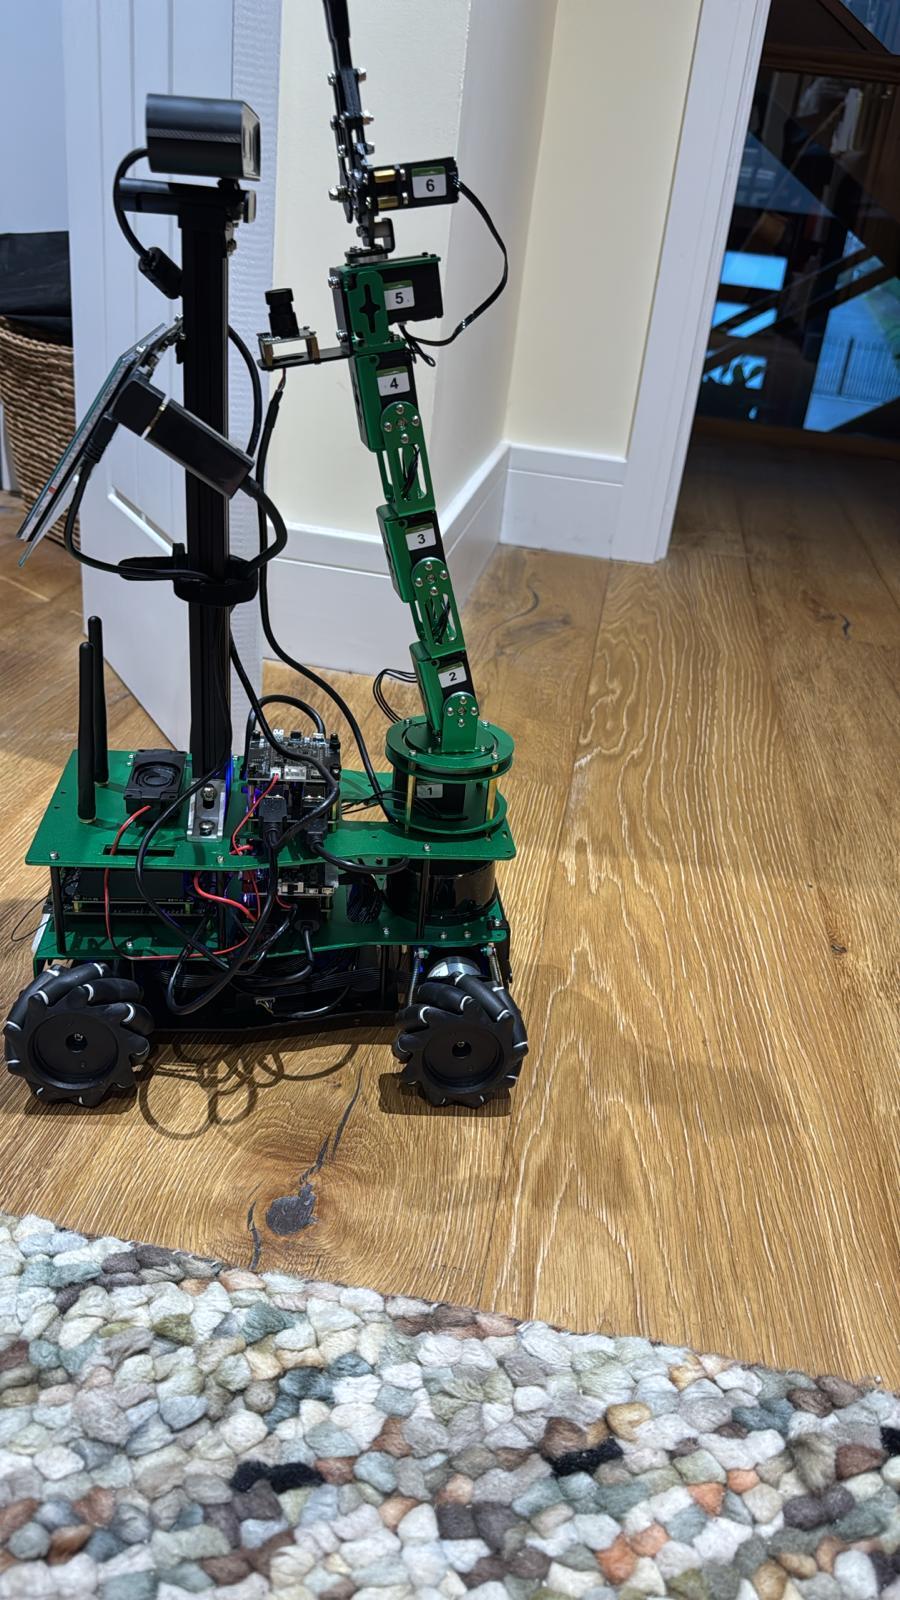
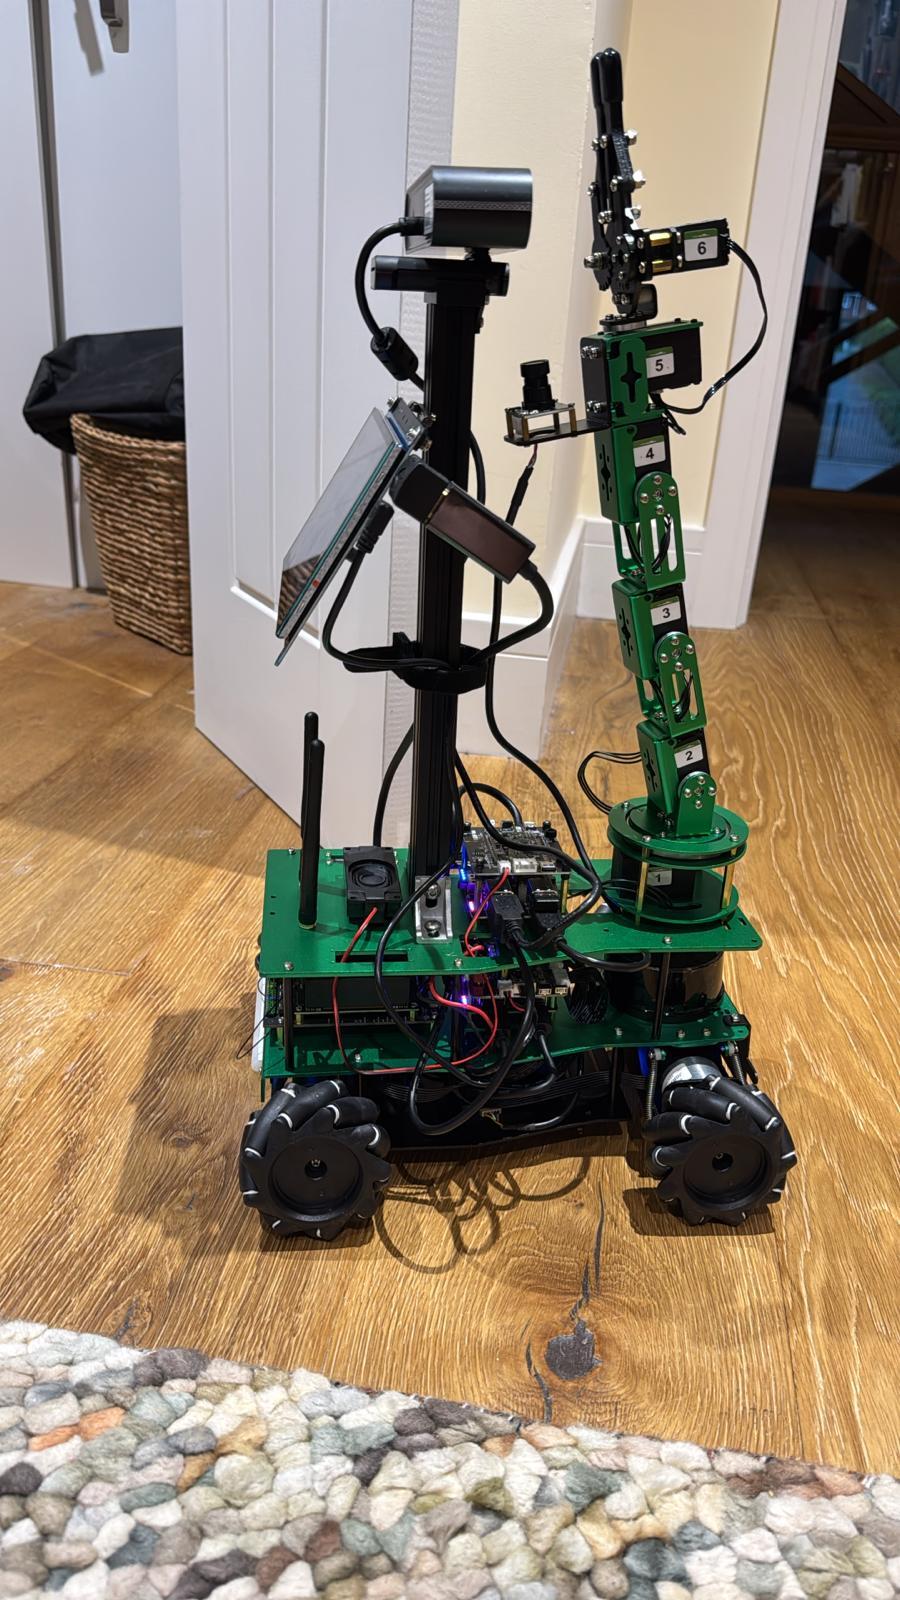
ROSMASTER X3 PLUS est un robot à mouvement omnidirectionnel développé sur la base du système d'exploitation robotique ROS. Il prend en charge quatre contrôleurs : Jetson NANO 4GB/Jetson Orin NX/Orin NANO et Raspberry Pi 5. Équipé de configurations matérielles hautes performances telles que lidar, caméra de profondeur, bras robotique 6DOF, moteur haute puissance 520, module interactif de reconnaissance vocale et écran d'affichage HD de 7 pouces. Il peut réaliser des applications telles que la cartographie et la navigation APP, la conduite automatique, la reconnaissance des caractéristiques humaines, le contrôle de simulation du bras robotique moveIt et le contrôle synchrone multi-machines. Il prend en charge les téléphones portables, les poignées, les claviers d'ordinateur et la télécommande. De nombreux didacticiels vidéo avec sous-titres et codes chinois et anglais sont fournis gratuitement.


Lien vers le tutoriel
Robot ROSMASTER X3 PLUS ROS pour Jetson NANO 4GB/Orin NX/Orin NANO/RPi 5
Vendeur : Yahboom
SKU : 3000200602_4000200602
Need help with choosing the right product?
Click here to reach out to one of our experts.
ROSMASTER X3 PLUS est un robot à mouvement omnidirectionnel développé sur la base du système d'exploitation robotique ROS. Il prend en charge quatre contrôleurs : Jetson NANO 4GB/Jetson Orin NX/Orin NANO et Raspberry Pi 5. Équipé de configurations matérielles hautes performances telles que lidar, caméra de profondeur, bras robotique 6DOF, moteur haute puissance 520, module interactif de reconnaissance vocale et écran d'affichage HD de 7 pouces. Il peut réaliser des applications telles que la cartographie et la navigation APP, la conduite automatique, la reconnaissance des caractéristiques humaines, le contrôle de simulation du bras robotique moveIt et le contrôle synchrone multi-machines. Il prend en charge les téléphones portables, les poignées, les claviers d'ordinateur et la télécommande. De nombreux didacticiels vidéo avec sous-titres et codes chinois et anglais sont fournis gratuitement.
Lien vers le tutoriel