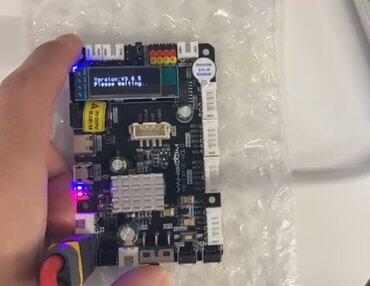
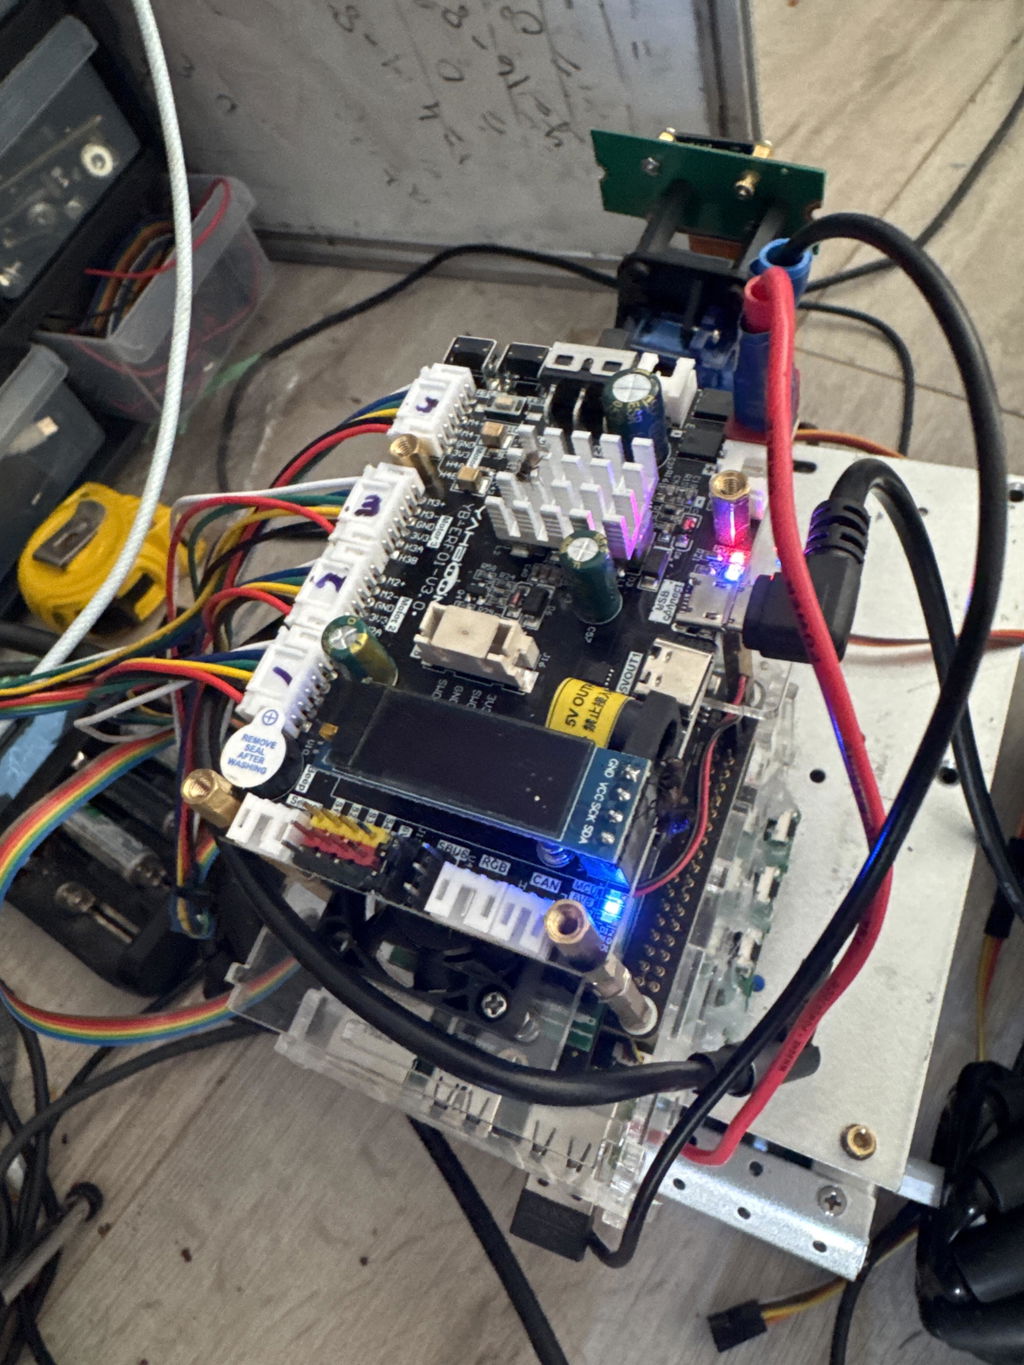
Cette carte de commande de robot n'est pas seulement une carte de commande de voiture ROS, mais aussi une carte de développement de base STM32. Elle intègre l'unité de commande de base STM32, le capteur d'attitude à 9 axes et d'autres composants, et fournit un moteur à codeur à quatre voies, un servo PWM à quatre voies, un servo de bus série, une barre lumineuse RVB et d'autres interfaces périphériques. Il peut communiquer et alimenter les principales cartes de commande telles que Raspberry Pi, la série JETSON, les cartes RDK X3 et les ordinateurs industriels. Si vous souhaitez construire un robot ROS ou une voiture intelligente, ce sera un bon choix.
Fonctionnalité
- Prise en charge du protocole d'alimentation Raspberry Pi 5.
- Capteur IMU 9 axes embarqué, unité de contrôle de base STM32.
- Il peut piloter des moteurs d'encodeur à 4 canaux, des servos PWM à 4 canaux et des servos de bus série.
- Prise en charge de la communication par bus CAN, de la communication série USB, de la communication par bus SBUS.
- Il peut être utilisé pour Raspberry Pi, les cartes de la série JETSON, les ordinateurs industriels.
- Prend en charge l'entrée de tension 12 V et la sortie d'interface d'alimentation multiple, refuse d'utiliser un système d'alimentation sûr et stable.




Lien du tutoriel
Carte de contrôle du robot Yahboom ROS
Carte de contrôle de robot ROS V3.0 avec STM32F103RCT6 Prise en charge RaspberryPi 5/Jetson/RDK X3
Vendeur : Yahboom
SKU : 6000101090
Need help with choosing the right product?
Click here to reach out to one of our experts.
Cette carte de commande de robot n'est pas seulement une carte de commande de voiture ROS, mais aussi une carte de développement de base STM32. Elle intègre l'unité de commande de base STM32, le capteur d'attitude à 9 axes et d'autres composants, et fournit un moteur à codeur à quatre voies, un servo PWM à quatre voies, un servo de bus série, une barre lumineuse RVB et d'autres interfaces périphériques. Il peut communiquer et alimenter les principales cartes de commande telles que Raspberry Pi, la série JETSON, les cartes RDK X3 et les ordinateurs industriels. Si vous souhaitez construire un robot ROS ou une voiture intelligente, ce sera un bon choix.
Fonctionnalité
- Prise en charge du protocole d'alimentation Raspberry Pi 5.
- Capteur IMU 9 axes embarqué, unité de contrôle de base STM32.
- Il peut piloter des moteurs d'encodeur à 4 canaux, des servos PWM à 4 canaux et des servos de bus série.
- Prise en charge de la communication par bus CAN, de la communication série USB, de la communication par bus SBUS.
- Il peut être utilisé pour Raspberry Pi, les cartes de la série JETSON, les ordinateurs industriels.
- Prend en charge l'entrée de tension 12 V et la sortie d'interface d'alimentation multiple, refuse d'utiliser un système d'alimentation sûr et stable.
Lien du tutoriel
Carte de contrôle du robot Yahboom ROS