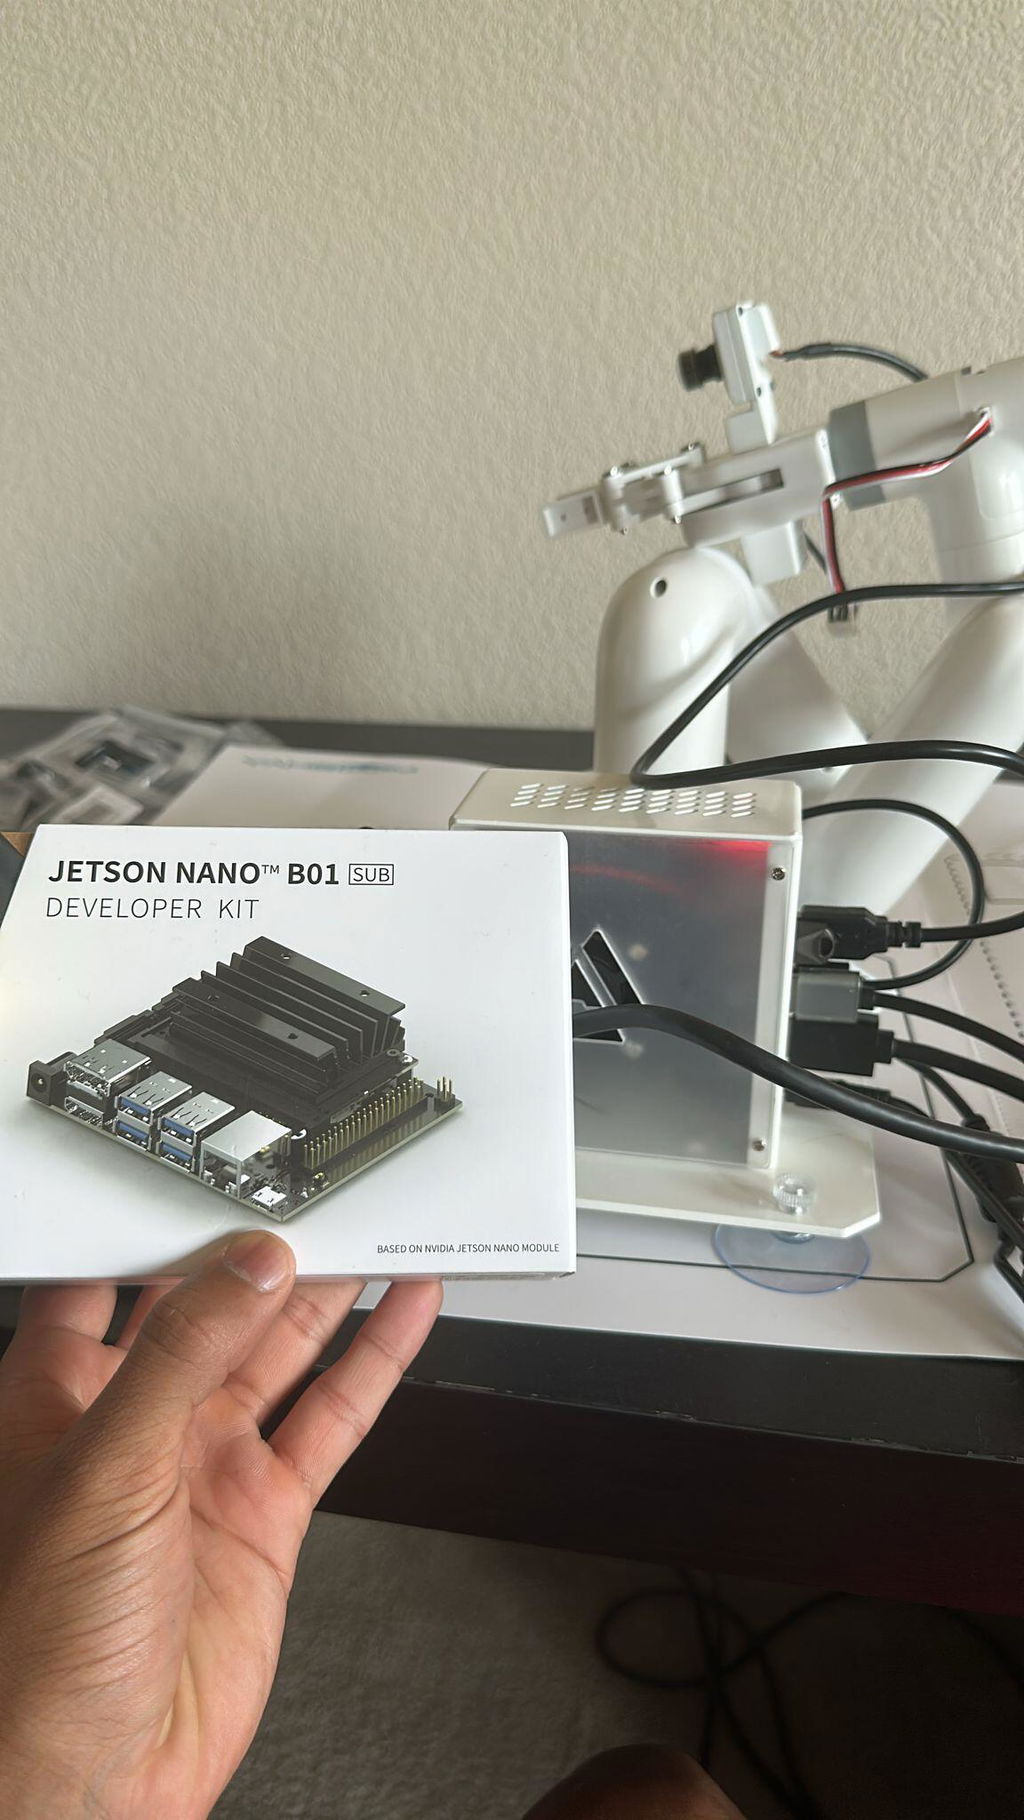
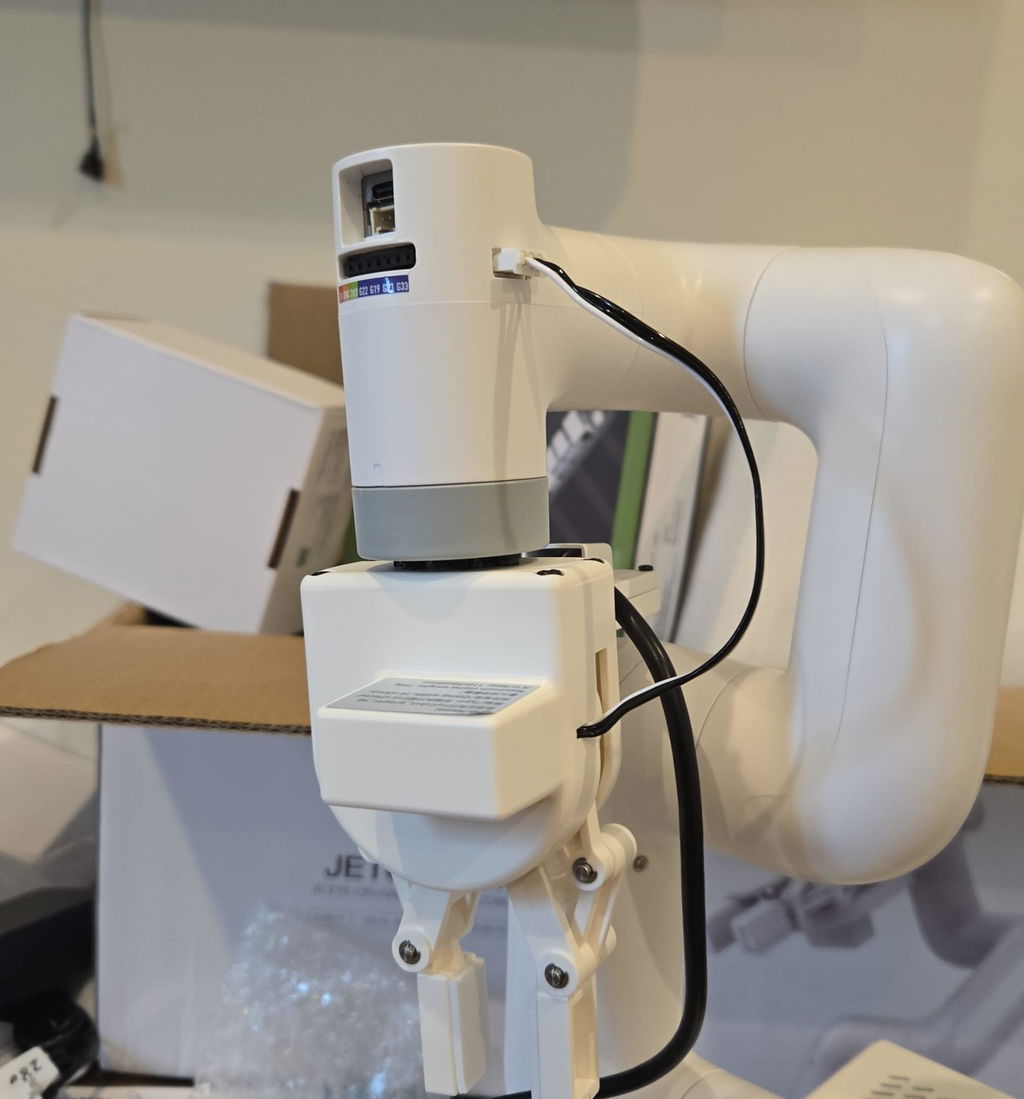
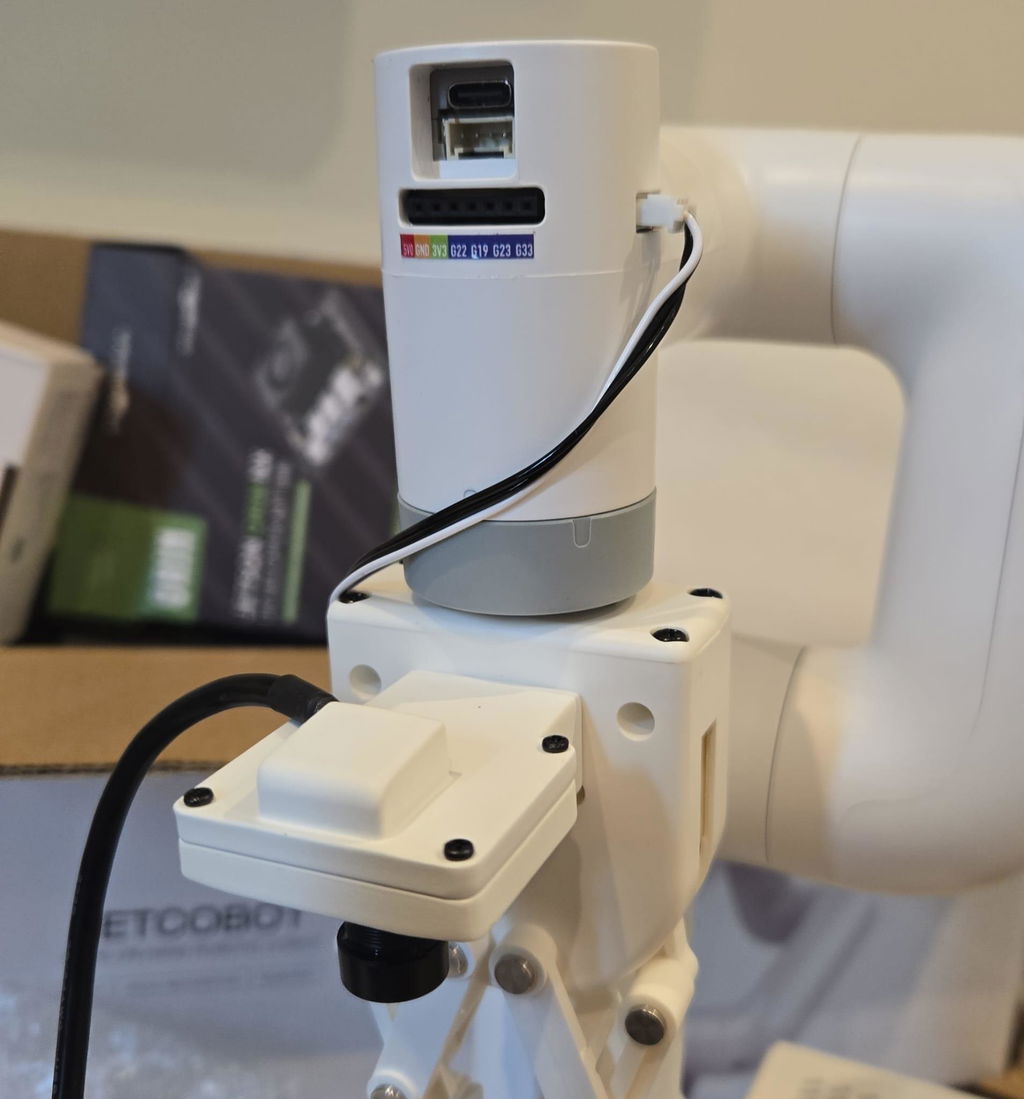
JetCobot es un brazo robótico colaborativo visual de 7 ejes. Utiliza la placa de desarrollo de la serie NVIDIA como placa de control principal. Adopta una configuración similar al robot UR, movimiento flexible y una extensión máxima efectiva del brazo de 270MM. A través del sistema operativo del robot ROS y el algoritmo de cinemática inversa, se realizan el control de coordenadas del brazo robótico, la planificación del movimiento, las funciones de agarre y clasificación. Está equipado con una cámara USB de 0,3 MP, combinada con imágenes OpenCV, visión artificial, aprendizaje profundo y otros algoritmos, puede completar la interacción de color, seguimiento de rostros, reconocimiento de etiquetas, entrenamiento de modelos, interacción de gestos y otras funciones. Además de admitir el control de simulación MoveIt, JetCobot también admite el control web de APP, manija y PC.
Control de alta precisión y movimiento flexible.
JetCobot adopta un diseño de 7 ejes, tiene una configuración similar al robot UR y, con el algoritmo de cinemática inversa, garantiza un control de movimiento flexible y preciso. La extensión máxima efectiva del brazo es de 270 mm, el rango de rotación de la articulación es de -153 ° ~ 153 ° y puede manejar una variedad de tareas operativas complejas.
Cámara y brazo robótico 2 en 1
Equipado con una cámara USB de 0,3 MP con un campo de visión de 110 ° . Combinando el procesamiento de imágenes OpenCV, la visión artificial y los algoritmos de aprendizaje profundo, JetCobot puede realizar funciones como interacción de color, seguimiento de rostros, reconocimiento de etiquetas, entrenamiento de modelos e interacción de gestos.
Basado en placas de desarrollo de la serie NVIDIA
Con las placas de desarrollo de la serie NVIDIA como control principal, JetCobot tiene un poderoso poder de cómputo y capacidades de procesamiento de IA, que pueden procesar de manera eficiente algoritmos complejos de visión y control para garantizar una respuesta en tiempo real y una ejecución eficiente.
Admite múltiples métodos de control
Basado en el sistema operativo del robot ROS, JetCobot puede realizar el control de simulación MoveIt y también admite el control de aplicación (solo para Android), el control de manejo y el control web de PC para satisfacer las necesidades de diferentes usuarios.


Enlaces de tutoriales
Brazo robótico colaborativo visual de 7 ejes JetCobot para Jetson NANO 4GB/Orin NANO/Orin NX
Vendedor: Yahboom
SKU: 3000200636
Need help with choosing the right product?
Click here to reach out to one of our experts.
JetCobot es un brazo robótico colaborativo visual de 7 ejes. Utiliza la placa de desarrollo de la serie NVIDIA como placa de control principal. Adopta una configuración similar al robot UR, movimiento flexible y una extensión máxima efectiva del brazo de 270MM. A través del sistema operativo del robot ROS y el algoritmo de cinemática inversa, se realizan el control de coordenadas del brazo robótico, la planificación del movimiento, las funciones de agarre y clasificación. Está equipado con una cámara USB de 0,3 MP, combinada con imágenes OpenCV, visión artificial, aprendizaje profundo y otros algoritmos, puede completar la interacción de color, seguimiento de rostros, reconocimiento de etiquetas, entrenamiento de modelos, interacción de gestos y otras funciones. Además de admitir el control de simulación MoveIt, JetCobot también admite el control web de APP, manija y PC.
Control de alta precisión y movimiento flexible.
JetCobot adopta un diseño de 7 ejes, tiene una configuración similar al robot UR y, con el algoritmo de cinemática inversa, garantiza un control de movimiento flexible y preciso. La extensión máxima efectiva del brazo es de 270 mm, el rango de rotación de la articulación es de -153 ° ~ 153 ° y puede manejar una variedad de tareas operativas complejas.
Cámara y brazo robótico 2 en 1
Equipado con una cámara USB de 0,3 MP con un campo de visión de 110 ° . Combinando el procesamiento de imágenes OpenCV, la visión artificial y los algoritmos de aprendizaje profundo, JetCobot puede realizar funciones como interacción de color, seguimiento de rostros, reconocimiento de etiquetas, entrenamiento de modelos e interacción de gestos.
Basado en placas de desarrollo de la serie NVIDIA
Con las placas de desarrollo de la serie NVIDIA como control principal, JetCobot tiene un poderoso poder de cómputo y capacidades de procesamiento de IA, que pueden procesar de manera eficiente algoritmos complejos de visión y control para garantizar una respuesta en tiempo real y una ejecución eficiente.
Admite múltiples métodos de control
Basado en el sistema operativo del robot ROS, JetCobot puede realizar el control de simulación MoveIt y también admite el control de aplicación (solo para Android), el control de manejo y el control web de PC para satisfacer las necesidades de diferentes usuarios.
Enlaces de tutoriales