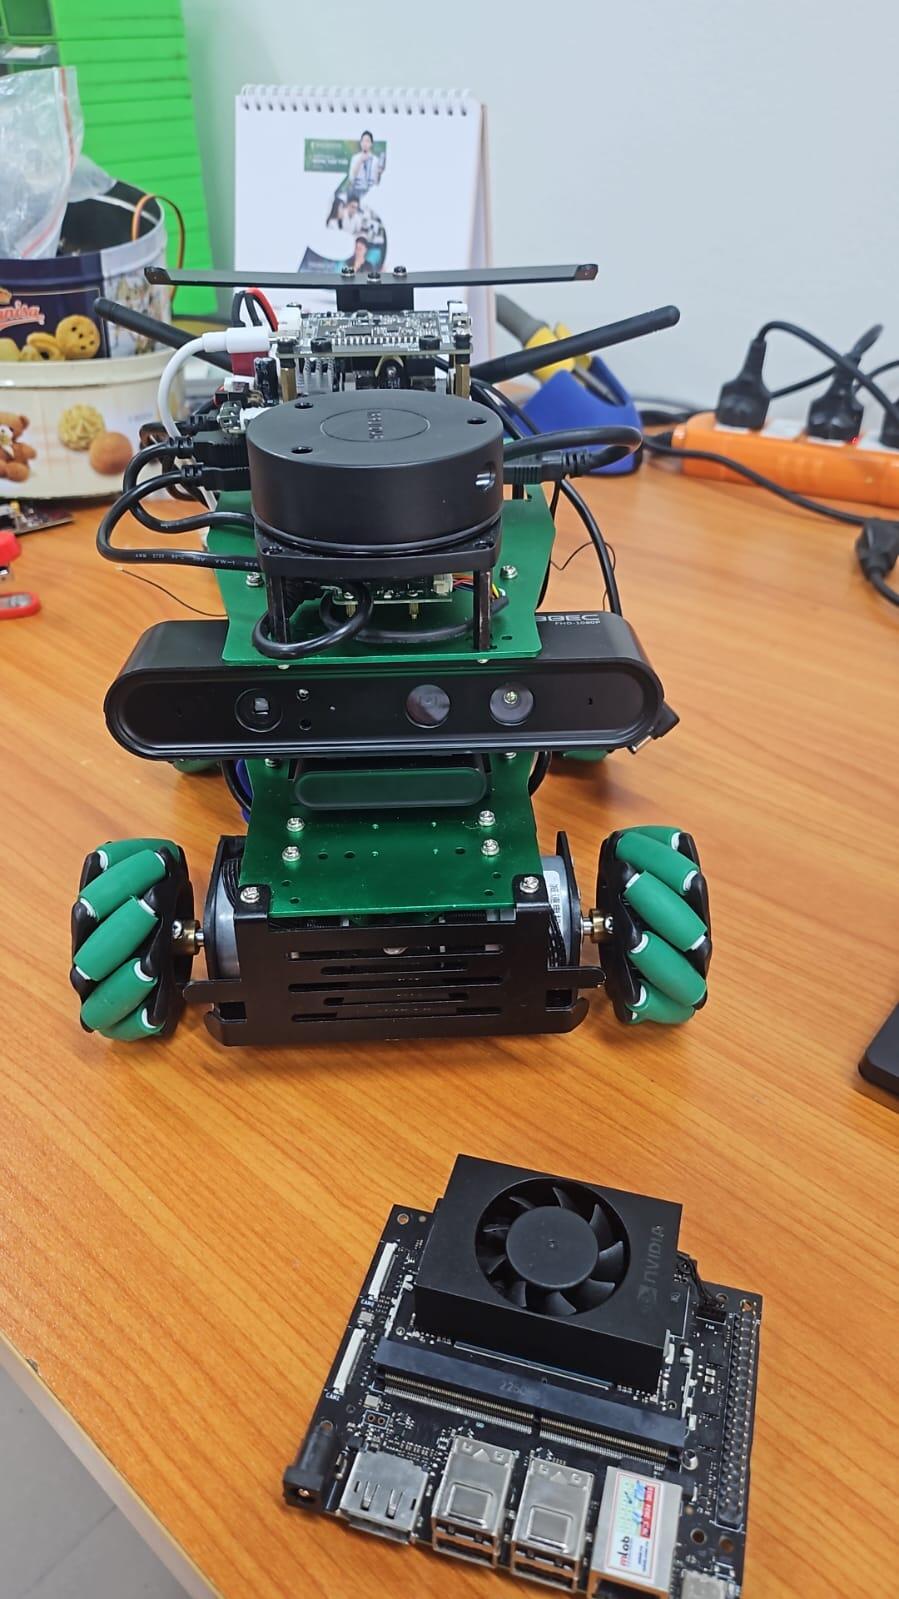
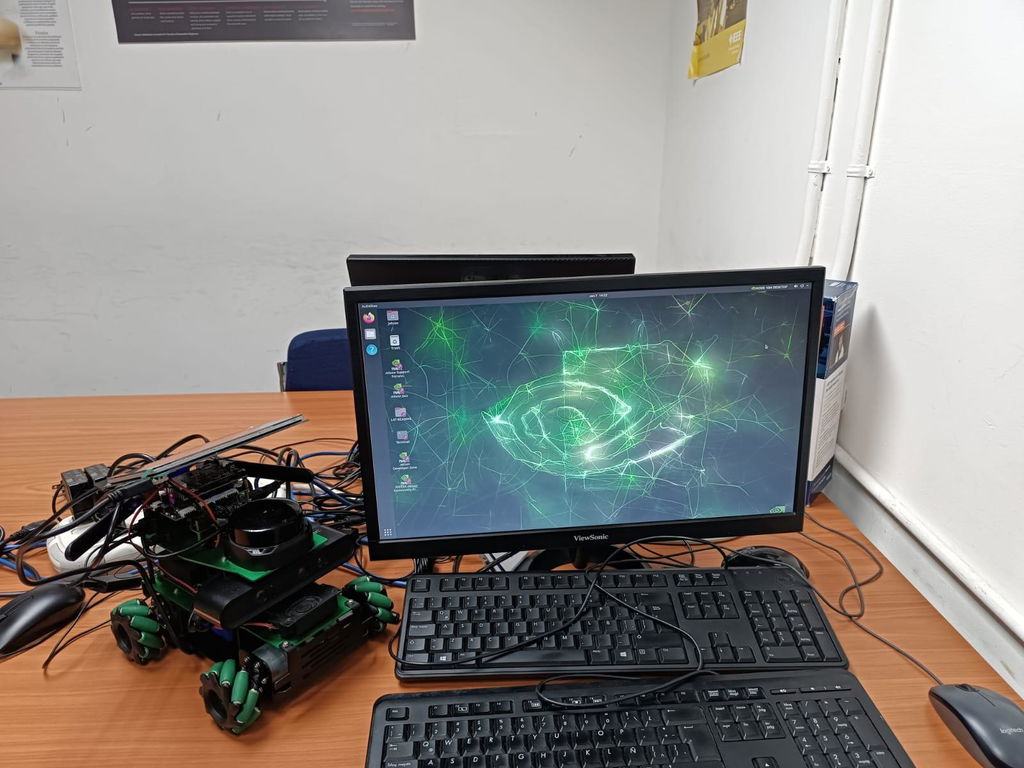
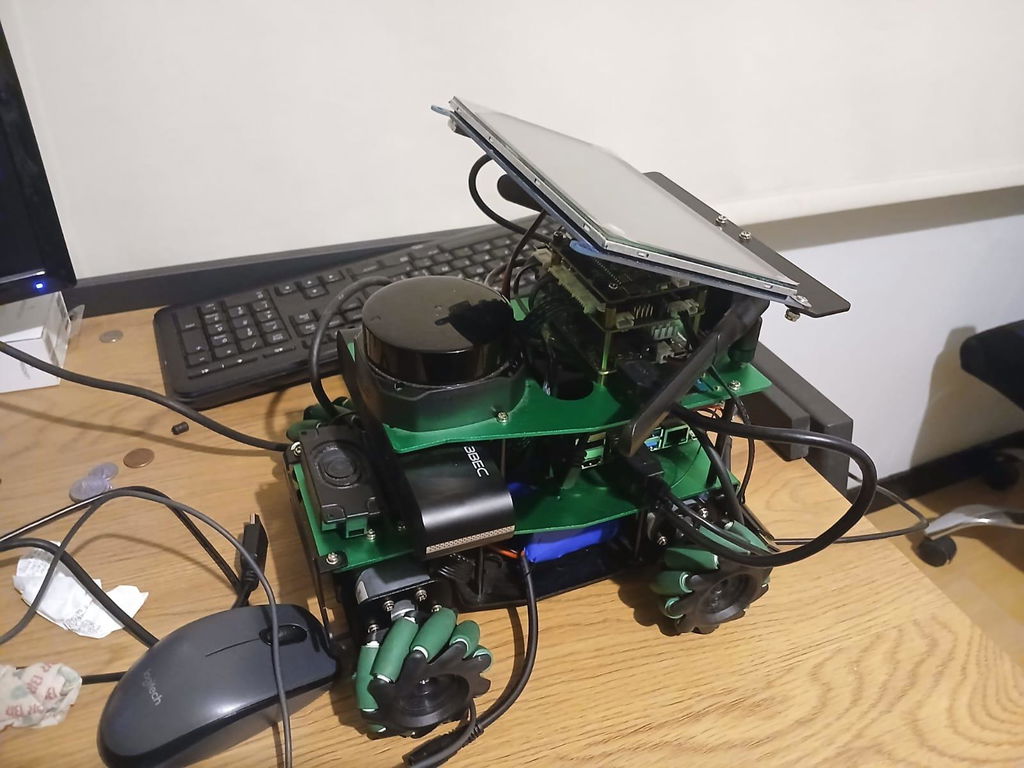
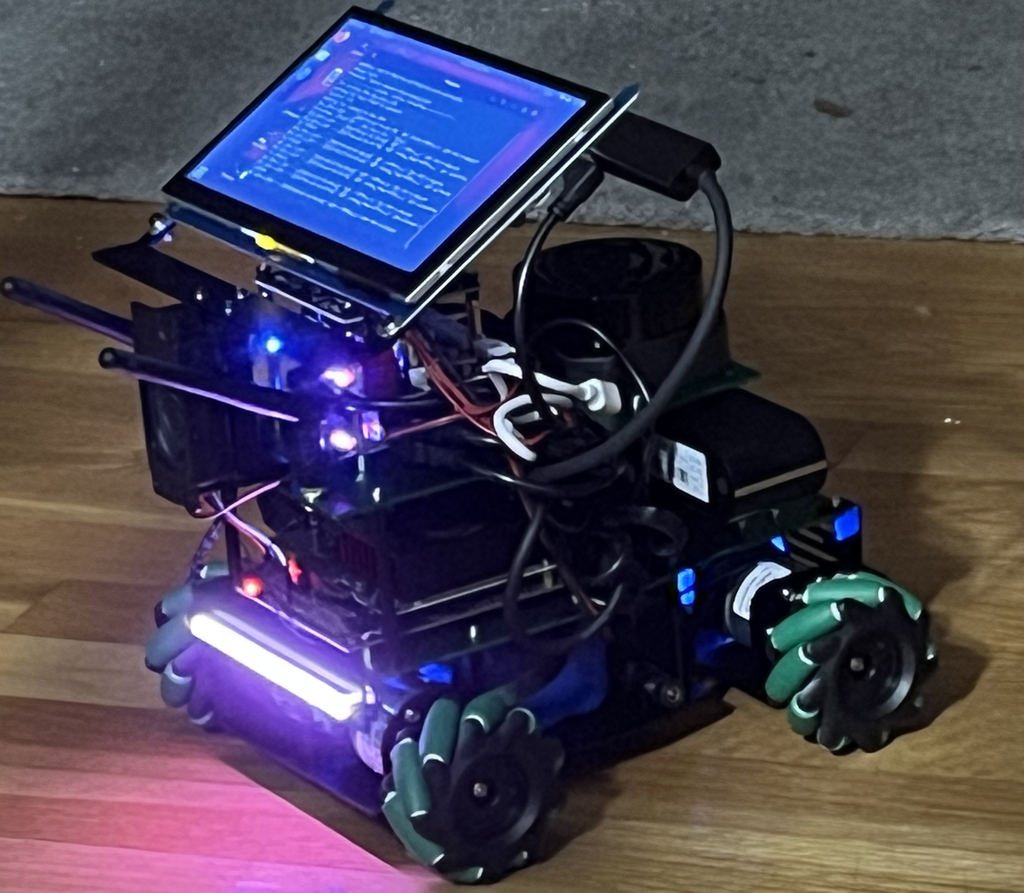
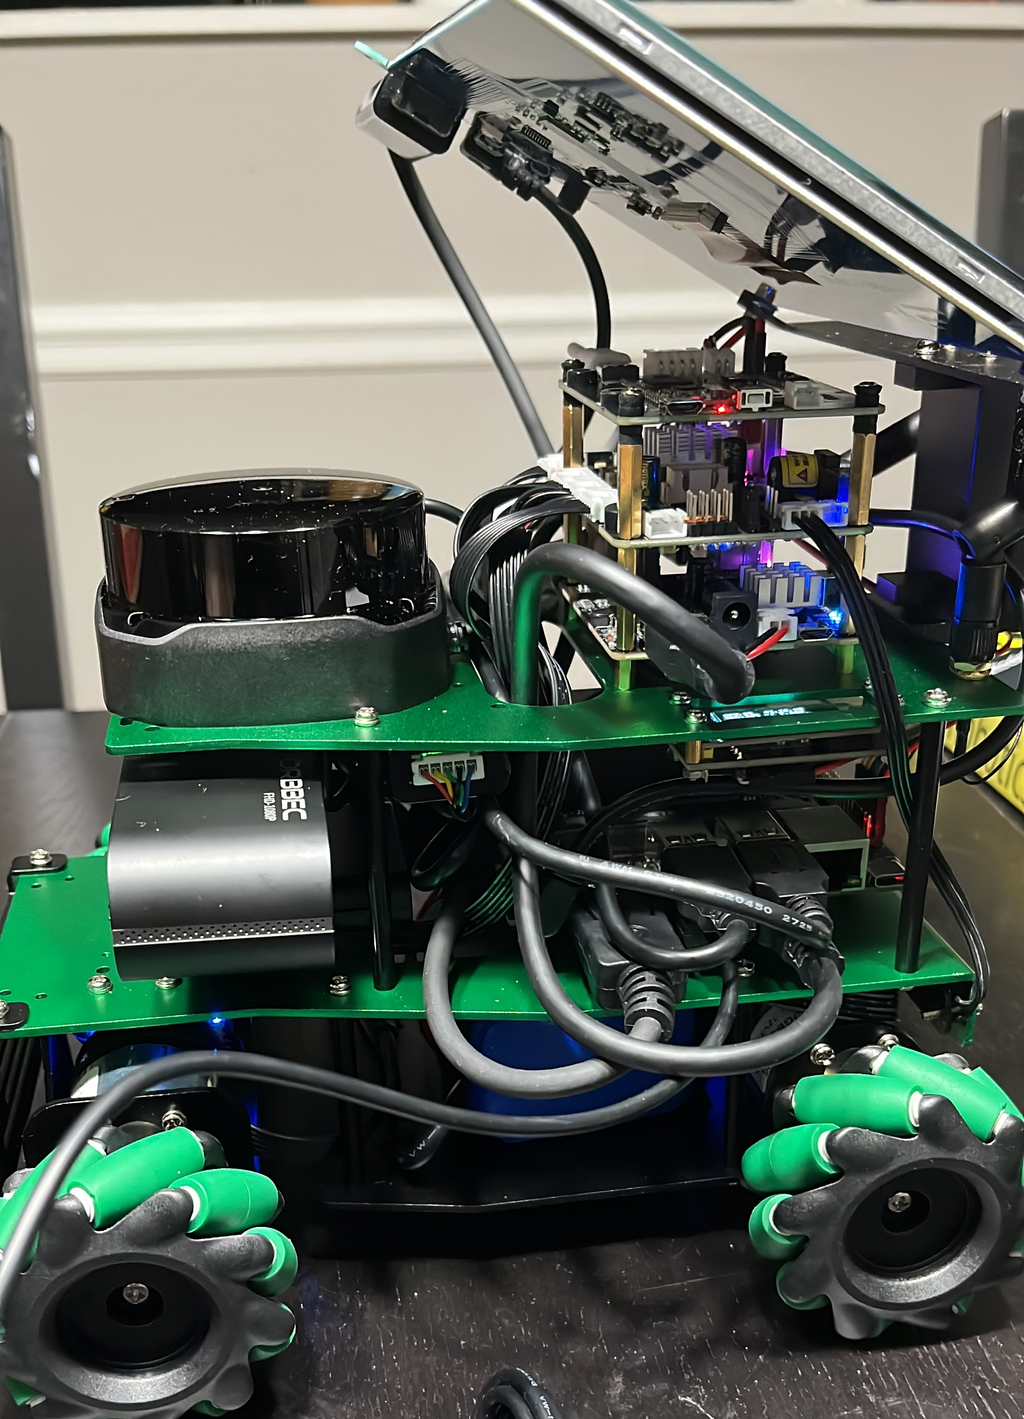
ROSMASTER X3 es un robot educativo basado en el sistema operativo de robot con rueda Mecanum, compatible con Jetson NANO/Orin NX/Orin NANO y Raspberry Pi 5. Está equipado con lidar, cámara de profundidad, módulo de interacción de voz y otros módulos de hardware de alto rendimiento. Mediante programación Python, ROSMASTER X3 puede realizar mapeo y navegación, seguimiento o evasión, piloto automático y detección de la postura del cuerpo humano. Admite control remoto de APP, navegación de mapeo de APP, control remoto de manija, control de PC del sistema ROS y otros métodos de control remoto multiplataforma. Ofrecemos 103 cursos de video y una gran cantidad de códigos, que pueden permitir a los usuarios aprender programación de inteligencia artificial y sistemas ROS.
Características
1) Material de aleación de aluminio, ruedas Mecanum con movimiento omnidireccional de 360°.
2) Configuración de hardware profesional, lidar, cámara de profundidad, módulo de interacción de voz, etc.
3) Hay cuatro controladores disponibles: Jetson NANO, Jeston Orin NX , Jeston Orin NANO y Raspberry Pi 5.
4) Utilizando ORBSLAM2+Octomap, algoritmos RRT para lograr navegación cartográfica 3D y posicionamiento autónomo.
5) Combinado con el módulo de interacción de voz, el usuario puede controlar el estado de movimiento del robot o completar algunas funciones a través de comandos de voz.
6) Varios métodos de control remoto, como la aplicación de teléfono móvil, el mango, el sistema ROS y el teclado de la computadora.
7) Se proporcionarán 103 videotutoriales detallados y códigos fuente abiertos, así como soporte técnico profesional de forma gratuita.


Tutoriales
Robot ROSMASTER X3 ROS2 con rueda Mecanum para Jetson NANO 4GB/Orin NANO/Orin NX/RaspberryPi 5
Vendedor: Yahboom
SKU: 6000200584
Need help with choosing the right product?
Click here to reach out to one of our experts.
ROSMASTER X3 es un robot educativo basado en el sistema operativo de robot con rueda Mecanum, compatible con Jetson NANO/Orin NX/Orin NANO y Raspberry Pi 5. Está equipado con lidar, cámara de profundidad, módulo de interacción de voz y otros módulos de hardware de alto rendimiento. Mediante programación Python, ROSMASTER X3 puede realizar mapeo y navegación, seguimiento o evasión, piloto automático y detección de la postura del cuerpo humano. Admite control remoto de APP, navegación de mapeo de APP, control remoto de manija, control de PC del sistema ROS y otros métodos de control remoto multiplataforma. Ofrecemos 103 cursos de video y una gran cantidad de códigos, que pueden permitir a los usuarios aprender programación de inteligencia artificial y sistemas ROS.
Características
1) Material de aleación de aluminio, ruedas Mecanum con movimiento omnidireccional de 360°.
2) Configuración de hardware profesional, lidar, cámara de profundidad, módulo de interacción de voz, etc.
3) Hay cuatro controladores disponibles: Jetson NANO, Jeston Orin NX , Jeston Orin NANO y Raspberry Pi 5.
4) Utilizando ORBSLAM2+Octomap, algoritmos RRT para lograr navegación cartográfica 3D y posicionamiento autónomo.
5) Combinado con el módulo de interacción de voz, el usuario puede controlar el estado de movimiento del robot o completar algunas funciones a través de comandos de voz.
6) Varios métodos de control remoto, como la aplicación de teléfono móvil, el mango, el sistema ROS y el teclado de la computadora.
7) Se proporcionarán 103 videotutoriales detallados y códigos fuente abiertos, así como soporte técnico profesional de forma gratuita.