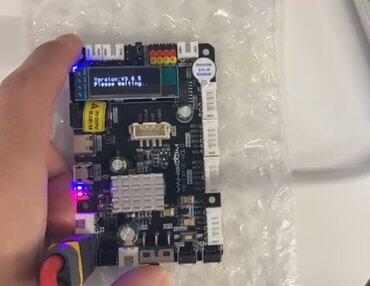
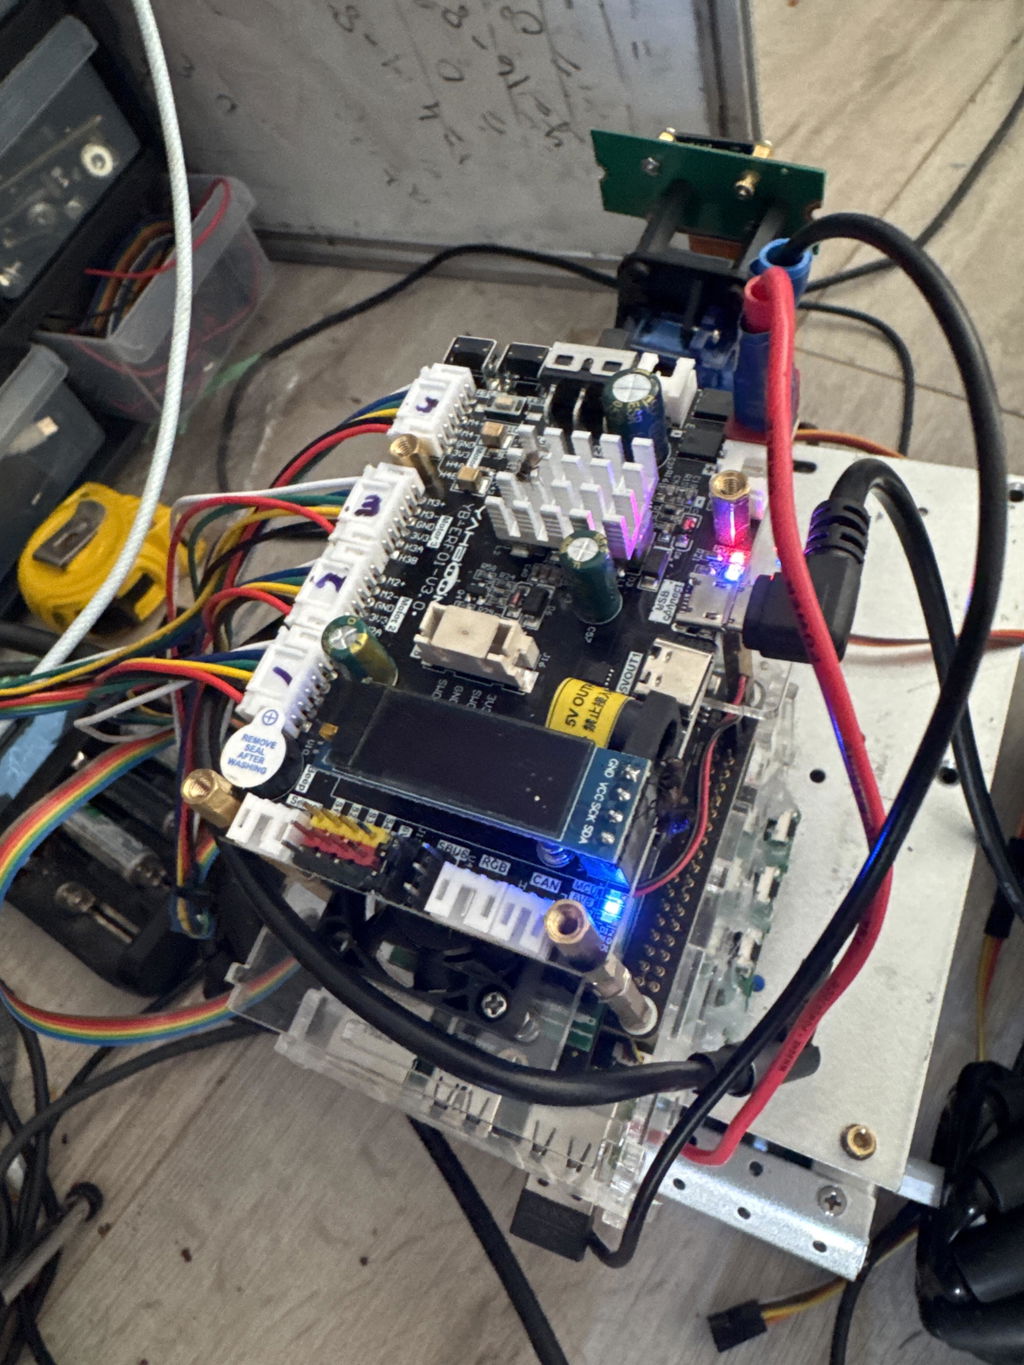
Esta placa de control de robot no es solo una placa de controlador de automóvil ROS, sino también una placa de desarrollo de núcleo STM32. Integra una unidad de control de núcleo STM32, un sensor de actitud de 9 ejes y otros componentes, y proporciona un motor de codificador de cuatro vías, un servo PWM de cuatro vías, un servo de bus serial, una barra de luz RGB y otras interfaces periféricas. Puede comunicarse y suministrar energía con las placas de control principales, como Raspberry Pi, la serie JETSON, las placas RDK X3 y las computadoras industriales. Si desea construir un robot ROS o un automóvil inteligente, será una buena opción.
Característica
- Admite el protocolo de fuente de alimentación Raspberry Pi 5.
- Sensor IMU de 9 ejes integrado, unidad de control central STM32.
- Puede controlar motores codificadores de 4 canales, servos PWM de 4 canales y servos de bus serie.
- Admite comunicación de bus CAN, comunicación serie USB, comunicación de bus SBUS.
- Se puede utilizar para Raspberry Pi, placas de la serie JETSON y computadoras industriales.
- Admite entrada de voltaje de 12 V y salida de interfaz de fuente de alimentación múltiple, se niega a utilizar un sistema de fuente de alimentación seguro y estable.




Enlace del tutorial
Placa de control del robot Yahboom ROS
Placa de control de robot ROS V3.0 con soporte STM32F103RCT6 para RaspberryPi 5/Jetson/RDK X3
Vendedor: Yahboom
SKU: 6000101090
Need help with choosing the right product?
Click here to reach out to one of our experts.
Esta placa de control de robot no es solo una placa de controlador de automóvil ROS, sino también una placa de desarrollo de núcleo STM32. Integra una unidad de control de núcleo STM32, un sensor de actitud de 9 ejes y otros componentes, y proporciona un motor de codificador de cuatro vías, un servo PWM de cuatro vías, un servo de bus serial, una barra de luz RGB y otras interfaces periféricas. Puede comunicarse y suministrar energía con las placas de control principales, como Raspberry Pi, la serie JETSON, las placas RDK X3 y las computadoras industriales. Si desea construir un robot ROS o un automóvil inteligente, será una buena opción.
Característica
- Admite el protocolo de fuente de alimentación Raspberry Pi 5.
- Sensor IMU de 9 ejes integrado, unidad de control central STM32.
- Puede controlar motores codificadores de 4 canales, servos PWM de 4 canales y servos de bus serie.
- Admite comunicación de bus CAN, comunicación serie USB, comunicación de bus SBUS.
- Se puede utilizar para Raspberry Pi, placas de la serie JETSON y computadoras industriales.
- Admite entrada de voltaje de 12 V y salida de interfaz de fuente de alimentación múltiple, se niega a utilizar un sistema de fuente de alimentación seguro y estable.
Enlace del tutorial
Placa de control del robot Yahboom ROS